


UMI Data Collection
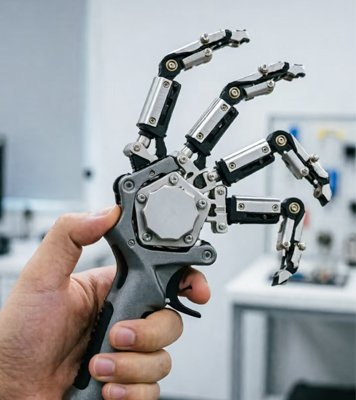
Portable UMI data collection using synchronized cameras, IMUs, and gripper state to capture scalable manipulation demonstrations for imitation learning and VLA models.
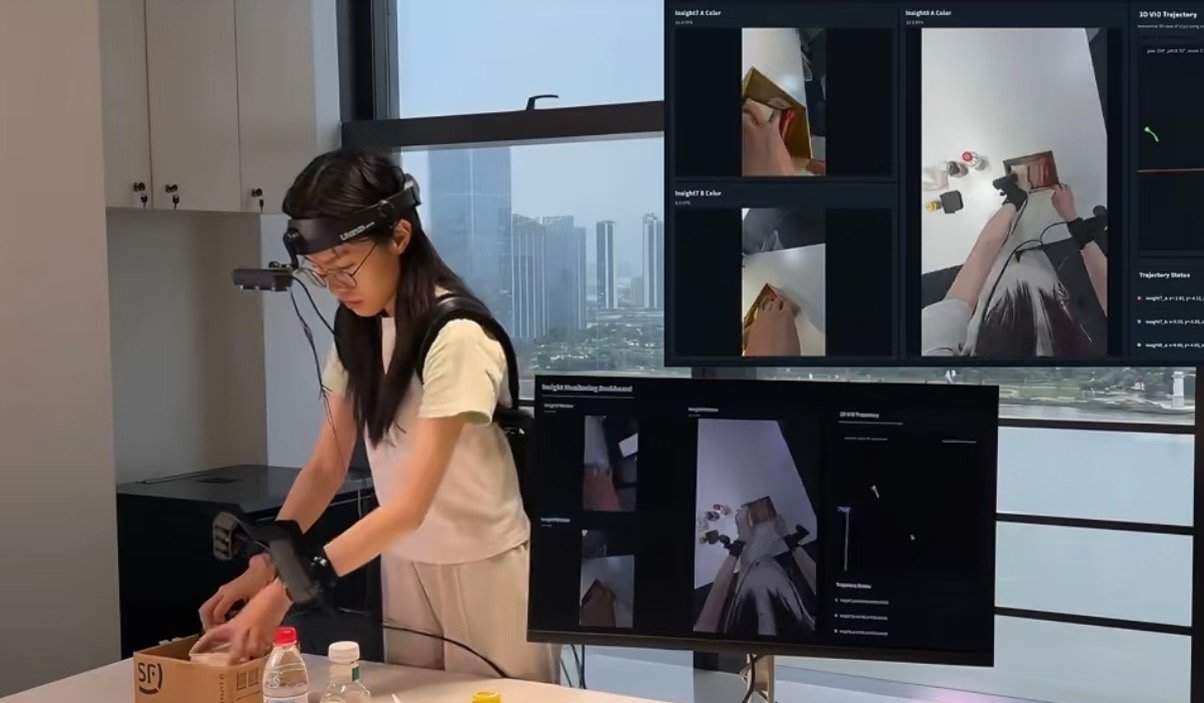
Egocentric Data Collection
First-person, multi-sensor data collection for robotics and embodied AI, capturing synchronized video, motion, hand interaction, and task context in real-world environments.
Teleoperation Data Collection
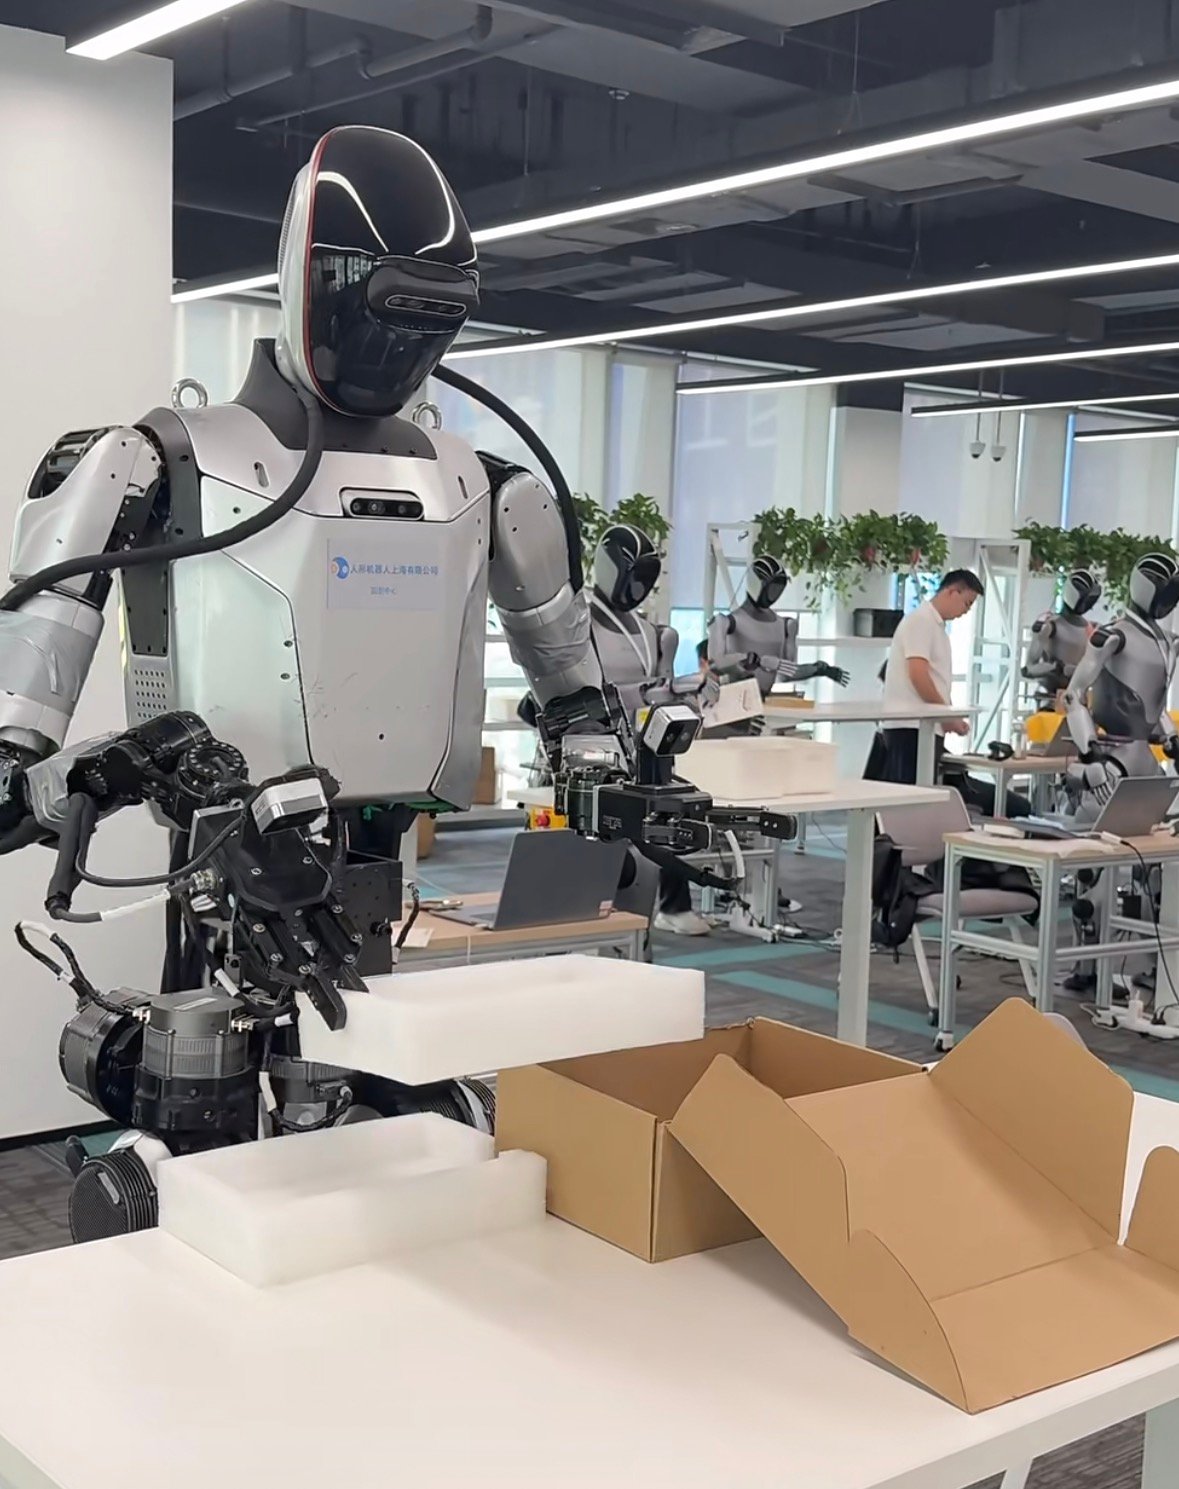
High-fidelity teleoperation data collection with synchronized robot state, actions, vision, force, and task metadata for policy learning and validation.
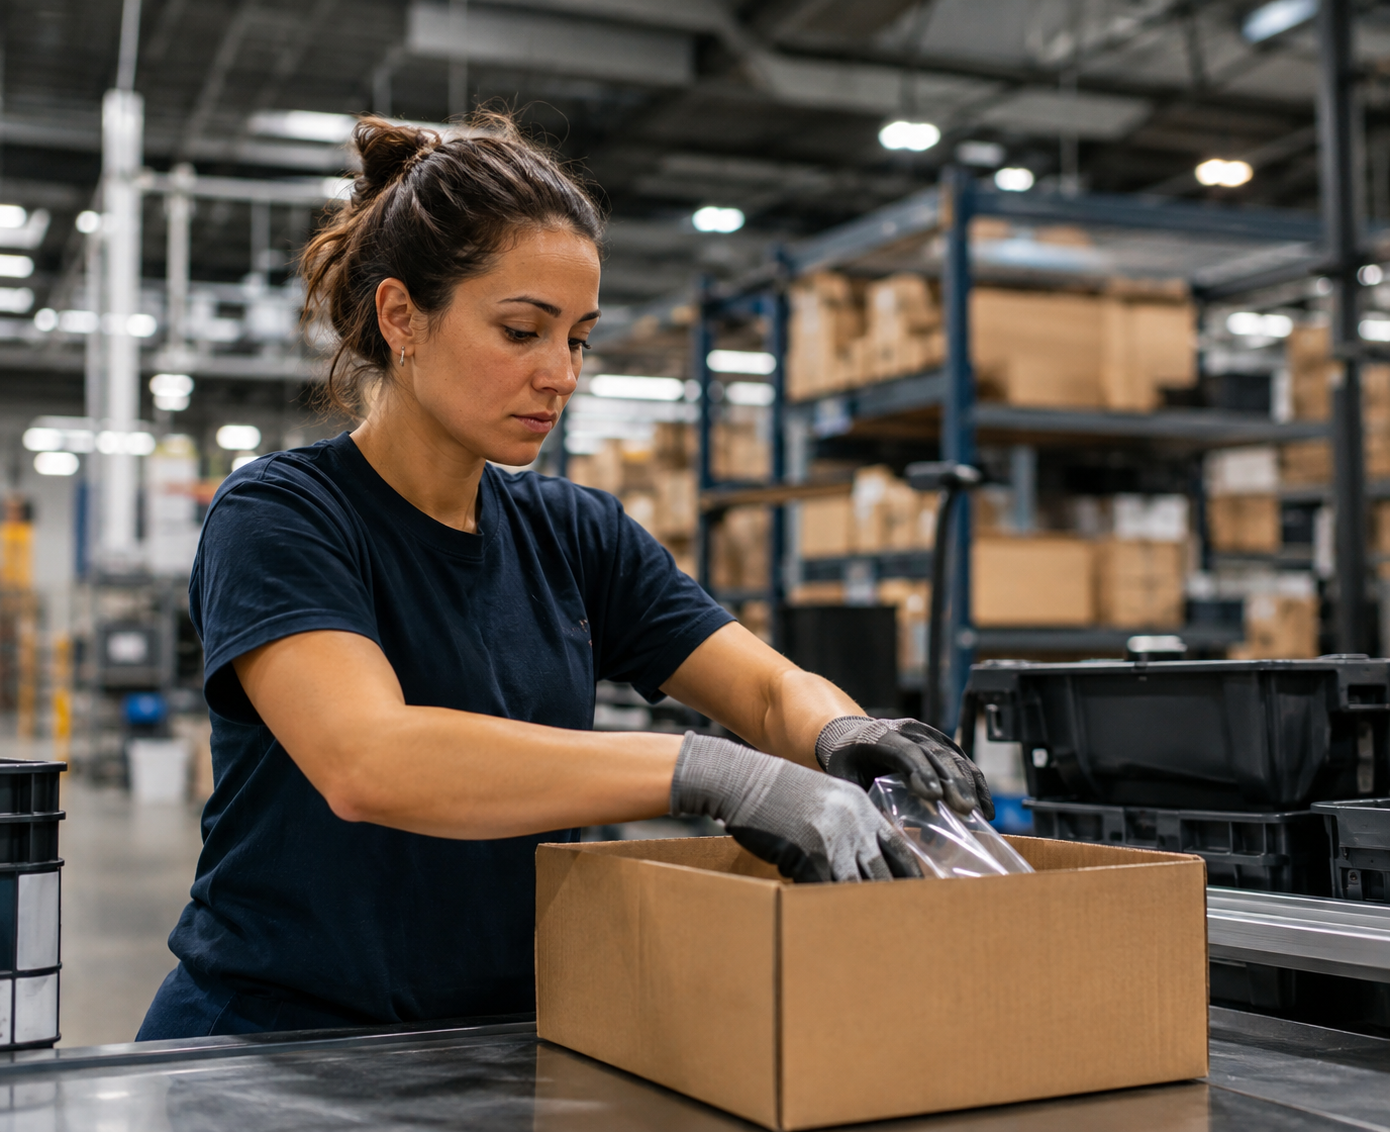
Human Demonstration Data Collection
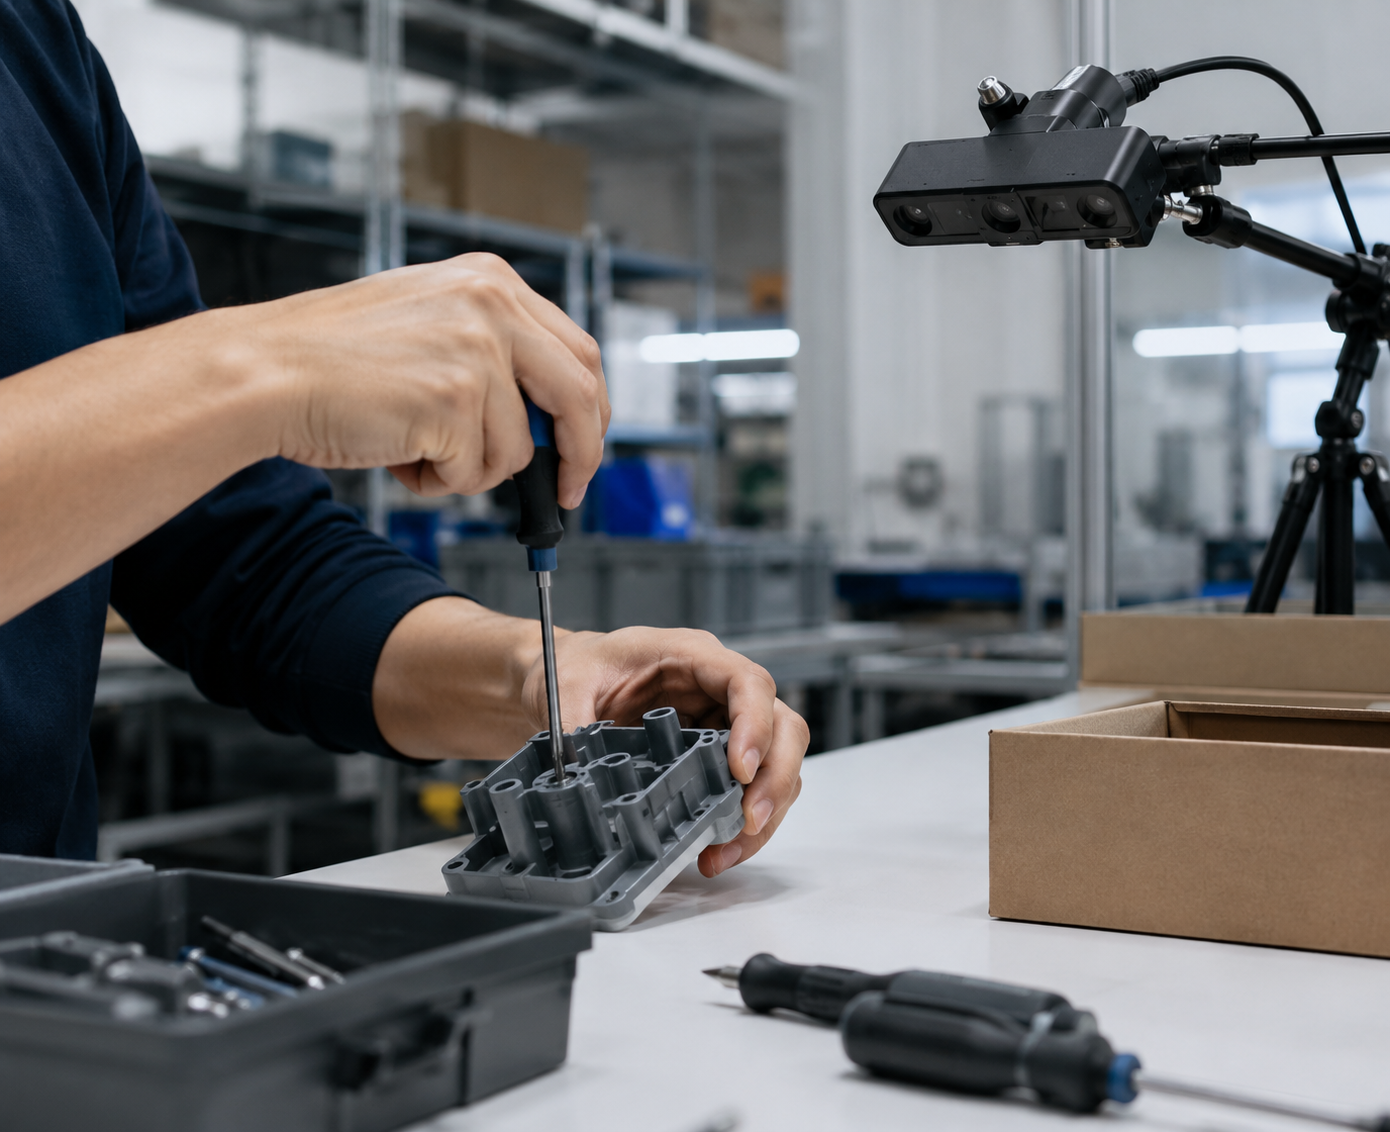
Structured human demonstration data captured across real workflows, including actions, object interactions, outcomes, and quality labels for embodied AI training.
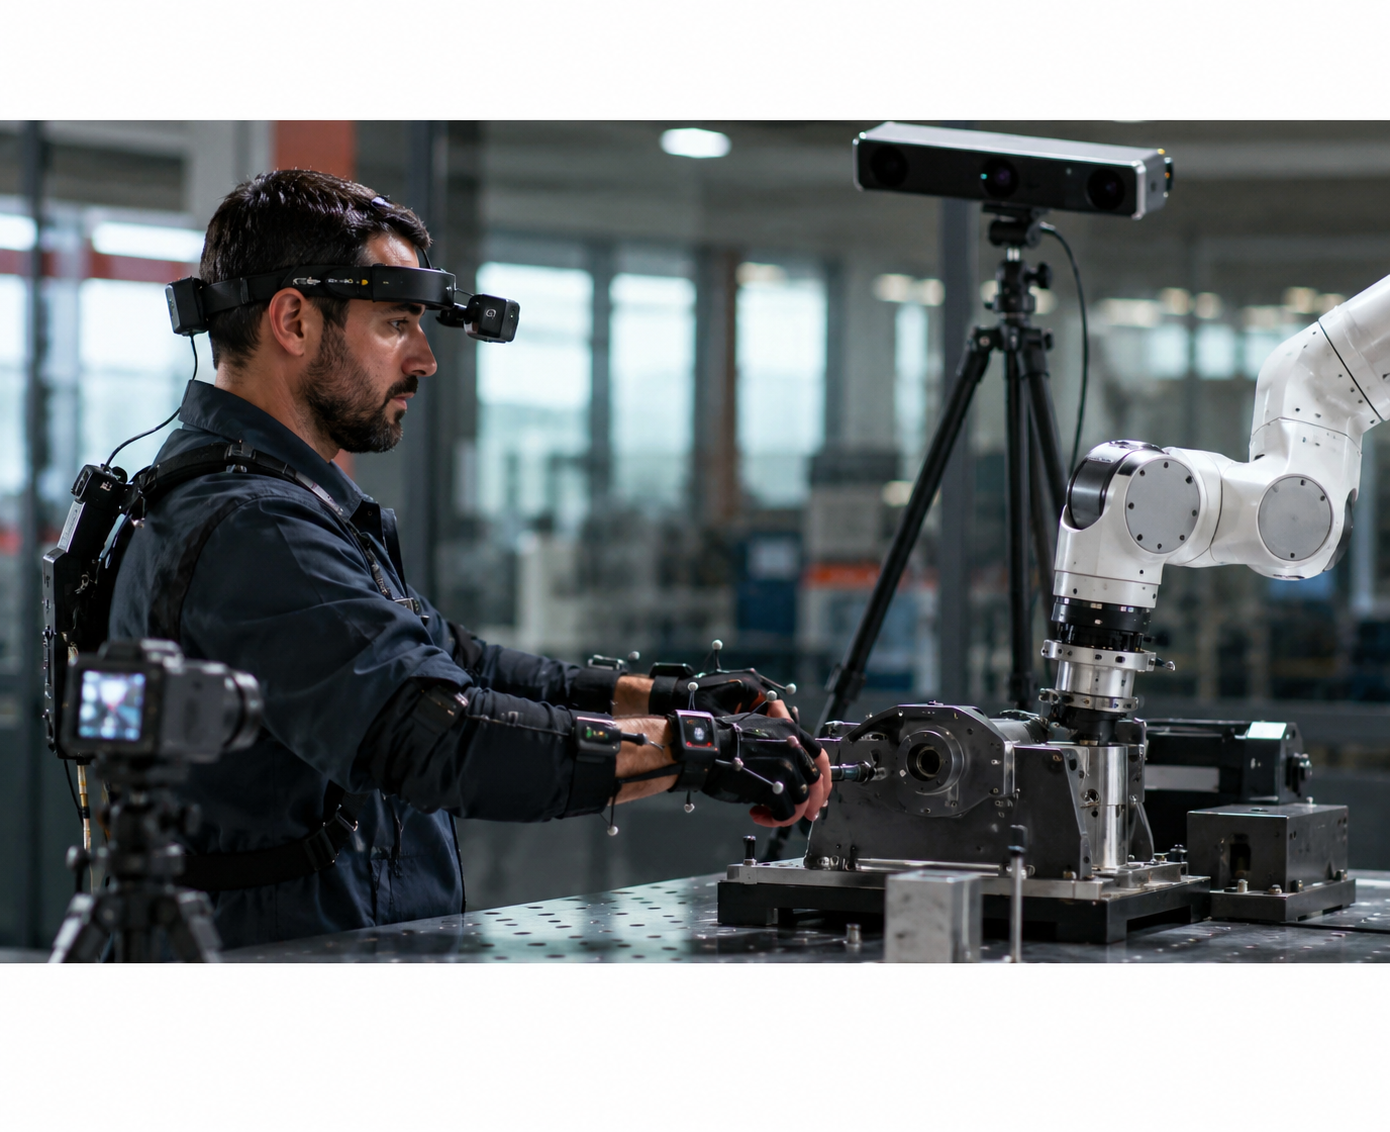
Custom Multimodal Data Collection
Custom multimodal datasets combining vision, depth, audio, IMU, force, robot state, and task metadata - designed around your model and deployment requirements.